閉環(huán)步進電機控制是如何工作的……為什么不直接使用伺服?
步進電機本質(zhì)上是開環(huán)設(shè)備。它們不需要反饋,因為驅(qū)動器提供的每個電流脈沖等于電機的一步(或微步情況下的一小部分)。加上小步長(或步距角),電機的位置可以非常地確定,無需反饋設(shè)備和復(fù)雜的控制方案。那么,如果可以在開環(huán)系統(tǒng)中確定步進電機的位置,為什么要為步進電機增加閉環(huán)控制的成本和復(fù)雜性?
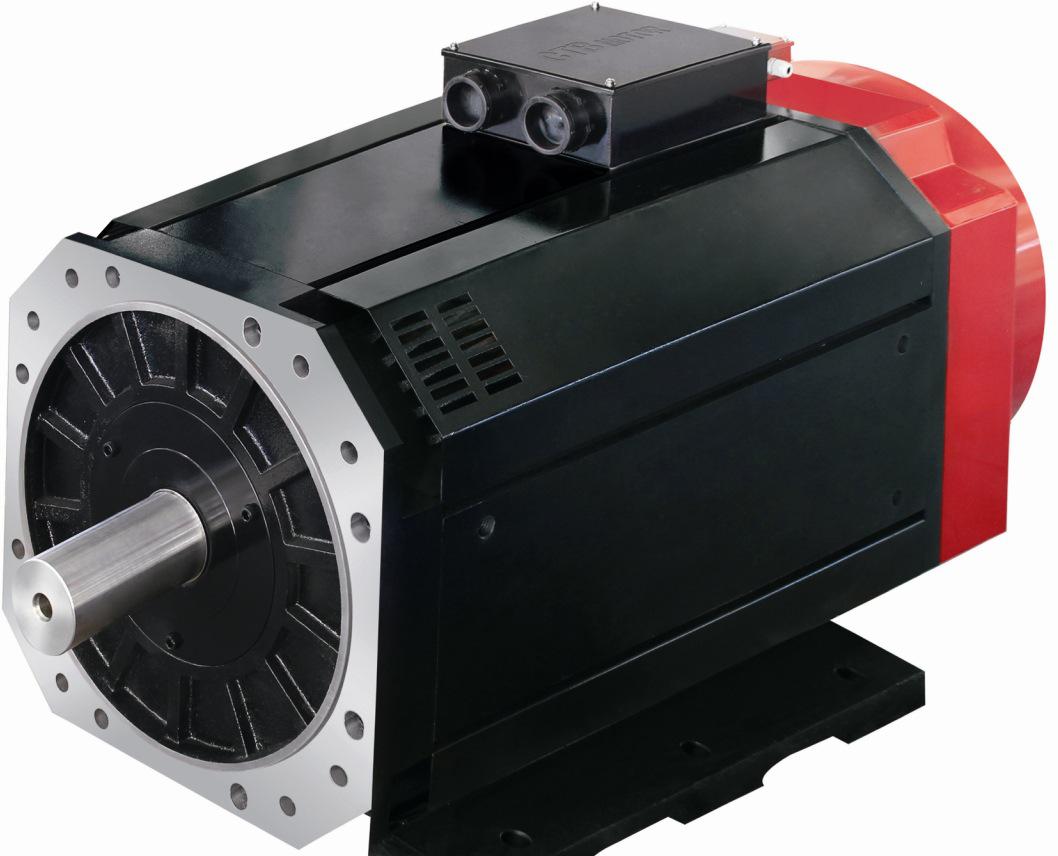
步進電機
因為只有在電機永不失步的情況下才能了解電機的位置。在現(xiàn)實世界中,有多種情況會導(dǎo)致電機失步或失步——例如,機器卡住導(dǎo)致電機軸無法旋轉(zhuǎn)。為了應(yīng)對這些可能性,步進電機通常尺寸過大,以處理扭矩峰值、停轉(zhuǎn)或其他異常情況,否則會導(dǎo)致電機失步。但是,當(dāng)丟失的步數(shù)可能對應(yīng)用程序或過程有害時,另一種解決方案是在閉環(huán)系統(tǒng)中運行步進電機,通過位置反饋來檢測和糾正定位錯誤。步進電機通常有三種類型的閉環(huán)控制,每一種都提供不同級別的定位控制和復(fù)雜性。失步補償:移動結(jié)束時的反應(yīng)位置校正。常見的閉環(huán)步進電機系統(tǒng)類型是基于失步補償,也稱為失步控制或步進位置保持。在此設(shè)置中,驅(qū)動器以微步模式運行,編碼器跟蹤軸(或負載)位置。如果檢測到丟失步數(shù),根據(jù)指令位置(步數(shù)乘以步距角)與編碼器讀取的實際位置,控制器會發(fā)出額外的指令,使電機(或負載)到達所需位置。失步補償是步進電機簡單的閉環(huán)方案,如上所述,采用廣泛,但其主要缺點是它僅在移動結(jié)束時補償丟失的步數(shù),而不是在整個過程中持續(xù)進行補償。移動配置文件。負載位置控制:無需復(fù)雜控制的連續(xù)、實時位置校正。負載位置控制,也稱為閉環(huán)微步,持續(xù)監(jiān)控軸(或負載)位置并生成錯誤信號。在整個移動過程中,控制器使用該誤差信號實時調(diào)整命令。通過負載位置控制,系統(tǒng)在微步模式下仍作為步進系統(tǒng)運行,但更地遵循移動輪廓,而不是允許電機在移動過程中偏離并在移動結(jié)束時發(fā)出單個位置補償命令。
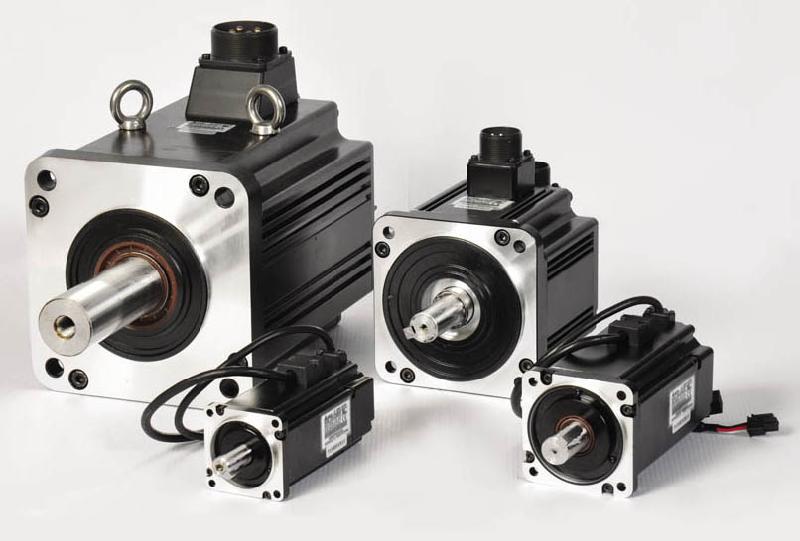
伺服控制:完全控制扭矩和位置
先進的閉環(huán)步進電機控制方法是將電機作為兩相無刷 ( BLDC ) 電機運行。(請注意,許多步進電機的兩相偏移 90°,而無刷直流電機的三相偏移 120°。)這種方法稱為伺服步進或閉環(huán)步進電機控制。對于步進電機的伺服控制,驅(qū)動器不是為電機提供全電流以產(chǎn)生運動,而是來自編碼器的反饋檢測軸位置,并且控制回路(通常為 PID 回路)確定軸需要的準(zhǔn)確轉(zhuǎn)矩跟隨移動配置文件。換句話說,電機由轉(zhuǎn)矩指令驅(qū)動,而不是由電流脈沖驅(qū)動。
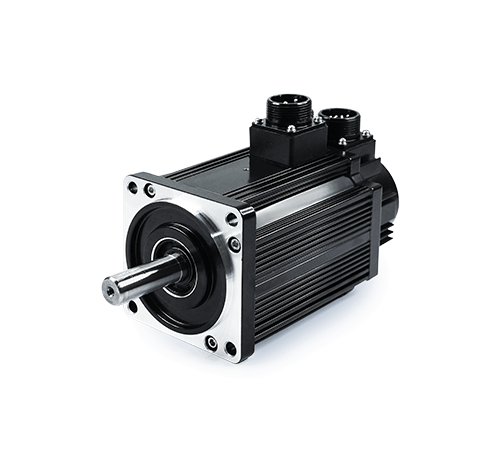
閉環(huán)步進電機器
因為它只提供實現(xiàn)移動曲線所需的電流,伺服控制方法比其他步進控制方法產(chǎn)生更高的效率。更高的效率意味著更少的熱量和更長的電機壽命。伺服控制還消除了困擾其他控制方法的共振問題,在低速下提供高扭矩,并允許電機使用其全部額定扭矩而不受拉出扭矩的限制。盡管比開環(huán)系統(tǒng)更復(fù)雜,但對步進電機實施伺服控制的要求仍然低于實施全伺服系統(tǒng)。請注意,還有另一種閉環(huán)步進電機控制方法,通常稱為無傳感器控制。在這種方法中,沒有反饋裝置;相反,控制器使用間接方法(例如測量反電動勢)來確定轉(zhuǎn)子位置。然而,無傳感器控制難以實施,并且不能提供關(guān)于電機估計位置的高度確定性。 使用閉環(huán)控制的步進電機系統(tǒng)占步進電機應(yīng)用的一小部分,但如果位置丟失可能對應(yīng)用造成災(zāi)難性的影響,但系統(tǒng)需要低速下的高扭矩、相對簡單的架構(gòu)和相對較低的成本(與一個真正的伺服電機系統(tǒng))閉環(huán)步進電機器可能是合適的解決方案。
TAG:
10kva伺服電子變壓器 |
15kva伺服電子變壓器 |
15mm伺服電機 |
1kva伺服電子變壓器 |
2000w伺服驅(qū)動器 |
20kva伺服電子變壓器 |
220v伺服電子變壓器 |
220v直流無刷電機驅(qū)動器 |
220v轉(zhuǎn)110v電子變壓器 |