導言
無刷驅(qū)動器是現(xiàn)代馬達系統(tǒng)中非常重要的組件,它能夠?qū)崿F(xiàn)高效的電機控制和的轉(zhuǎn)速調(diào)節(jié)。對于48v無刷驅(qū)動器而言,響應(yīng)時間是一個重要的性能指標,影響著其在各種應(yīng)用場景下的表現(xiàn)。本文將探討48v無刷驅(qū)動器的響應(yīng)時間,并說明其快速響應(yīng)的原因和優(yōu)勢。
1. 什么是無刷驅(qū)動器?
無刷驅(qū)動器是一種電子設(shè)備,用于控制無刷直流電機的運行。相對于傳統(tǒng)的有刷直流電機,在無刷電機中,轉(zhuǎn)子和定子通過電子控制而不是機械刷子來實現(xiàn)電流的改變和反轉(zhuǎn)。無刷驅(qū)動器可以根據(jù)外部輸入信號來控制電機的轉(zhuǎn)速和轉(zhuǎn)向,并提供高效的能量轉(zhuǎn)換和電機保護功能。
2. 48v無刷驅(qū)動器的響應(yīng)時間
響應(yīng)時間是指從輸入信號發(fā)生變化到系統(tǒng)輸出信號對此變化做出響應(yīng)的時間。在48v無刷驅(qū)動器中,響應(yīng)時間主要指的是驅(qū)動器對于輸入信號的快速識別和處理能力。一般來說,響應(yīng)時間越短,驅(qū)動器的控制能力越強,這對于一些特殊應(yīng)用場景非常關(guān)鍵。
48v無刷驅(qū)動器的響應(yīng)時間主要受以下幾個因素影響:
2.1 控制算法
無刷驅(qū)動器的控制算法是關(guān)鍵因素之一。現(xiàn)代無刷驅(qū)動器通常采用高性能數(shù)字信號處理器(DSP)作為控制芯片,并采用先進的控制算法,如空間矢量調(diào)制(SVM)和無傳感器矢量控制(Sensorless FOC)。這些算法能夠通過實時的電流和轉(zhuǎn)子位置反饋,實現(xiàn)快速而的轉(zhuǎn)速和轉(zhuǎn)向控制。
2.2 逆變器和功率模塊
逆變器和功率模塊是無刷驅(qū)動器的關(guān)鍵組件,直接影響其響應(yīng)時間。48v無刷驅(qū)動器中,高性能的逆變器和功率模塊能夠提供更快的電流傳輸和轉(zhuǎn)速響應(yīng)能力,從而減少響應(yīng)時間。
2.3 外圍電路和信號過濾
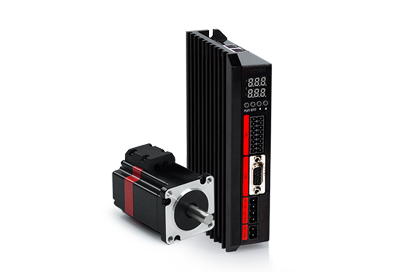
外圍電路和信號過濾也會對響應(yīng)時間產(chǎn)生影響。合理設(shè)計的外圍電路和信號過濾能夠降低輸入信號干擾和誤差,提高系統(tǒng)的穩(wěn)定性和響應(yīng)速度。
3. 48v無刷驅(qū)動器的快速響應(yīng)優(yōu)勢
48v無刷驅(qū)動器的快速響應(yīng)時間對于一些特殊應(yīng)用場景非常重要,其中包括但不限于:
3.1 電動汽車和混合動力車
在電動汽車和混合動力車中,快速響應(yīng)時間可以提高車輛的動力輸出和加速性能。驅(qū)動器能夠根據(jù)駕駛員的輸入實時調(diào)整電機的輸出,并實現(xiàn)的轉(zhuǎn)向控制,提高駕駛的安全性和舒適性。
3.2 工業(yè)自動化
在工業(yè)自動化應(yīng)用中,快速響應(yīng)時間可以提高設(shè)備的生產(chǎn)效率和精度。驅(qū)動器能夠根據(jù)實時的工藝要求快速調(diào)整電機的轉(zhuǎn)速和轉(zhuǎn)向,從而實現(xiàn)高速、高精度的位置控制,減少生產(chǎn)故障和缺陷。
3.3 機器人和無人機
在機器人和無人機領(lǐng)域,快速響應(yīng)時間可以提高設(shè)備的靈活性和響應(yīng)能力。驅(qū)動器能夠根據(jù)外部環(huán)境和任務(wù)需求快速調(diào)整電機的輸出,實現(xiàn)快速準確的動作和機械運動,提高機器人和無人機的操作性能和安全性。
結(jié)論
在48v無刷驅(qū)動器中,快速響應(yīng)時間是實現(xiàn)高效電機控制和轉(zhuǎn)速調(diào)節(jié)的關(guān)鍵要素。通過采用先進的控制算法、優(yōu)化的逆變器和功率模塊以及合理的外圍電路和信號過濾,48v無刷驅(qū)動器能夠?qū)崿F(xiàn)快速、的轉(zhuǎn)速和轉(zhuǎn)向控制,滿足各種應(yīng)用場景的需求,提高設(shè)備的性能和效率。
TAG: