引言
一體式伺服電機是一種集控制器、驅(qū)動器和電機于一體的設(shè)備,常用于工控系統(tǒng)和自動化設(shè)備中。然而,在使用一體式伺服電機的過程中,可能會遇到各種故障和問題。本文將介紹一些常見的故障和問題,并提供解決方法,幫助讀者更好地應(yīng)對這些挑戰(zhàn)。
一、電機無法啟動
當(dāng)一體式伺服電機無法啟動時,首先要檢查以下幾個方面:
1. 電源供電是否正常:檢查電源連接是否松脫,電源電壓是否滿足要求。
2. 控制信號是否到達:使用示波器檢查控制信號是否正常到達驅(qū)動器。
3. 電機連接是否正確:檢查電機的接線是否正確。
二、運動不穩(wěn)定
如果一體式伺服電機在運動過程中出現(xiàn)不穩(wěn)定的情況,可以嘗試以下幾種解決方法:
1. 增加穩(wěn)定性參數(shù):調(diào)節(jié)伺服控制器中的PID參數(shù),增加穩(wěn)定性。
2. 減小負載慣性:如果負載慣性過大,可以嘗試減小負載的慣性,減小對電機的影響。
3. 檢查反饋裝置:檢查編碼器或傳感器的連接是否正常,是否存在信號丟失或干擾。
三、震動和噪音
如果一體式伺服電機在運動過程中產(chǎn)生異常的震動和噪音,可以嘗試以下解決方法:
1. 檢查機械傳動系統(tǒng):檢查電機和負載之間的傳動系統(tǒng),包括傳動皮帶、齒輪和滑塊等,確保其安裝和調(diào)整正確。
2. 平衡負載:如果負載不平衡,可以通過調(diào)整負載的重心或使用平衡裝置來平衡負載。
3. 減小振動影響:使用減振器或減振墊來減小機械震動的傳遞。
四、位置偏差
如果一體式伺服電機在位置控制過程中存在偏差,可以嘗試以下解決方法:
1. 校準編碼器或傳感器:確保編碼器或傳感器的位置校準準確,避免位置偏差。
2. 提高編碼器或傳感器的分辨率:增加編碼器或傳感器的分辨率可以提高位置控制的精度。
3. 調(diào)整位置環(huán)參數(shù):調(diào)節(jié)伺服控制器中的位置環(huán)參數(shù),提高位置控制的穩(wěn)定性和精度。
五、過載保護觸發(fā)
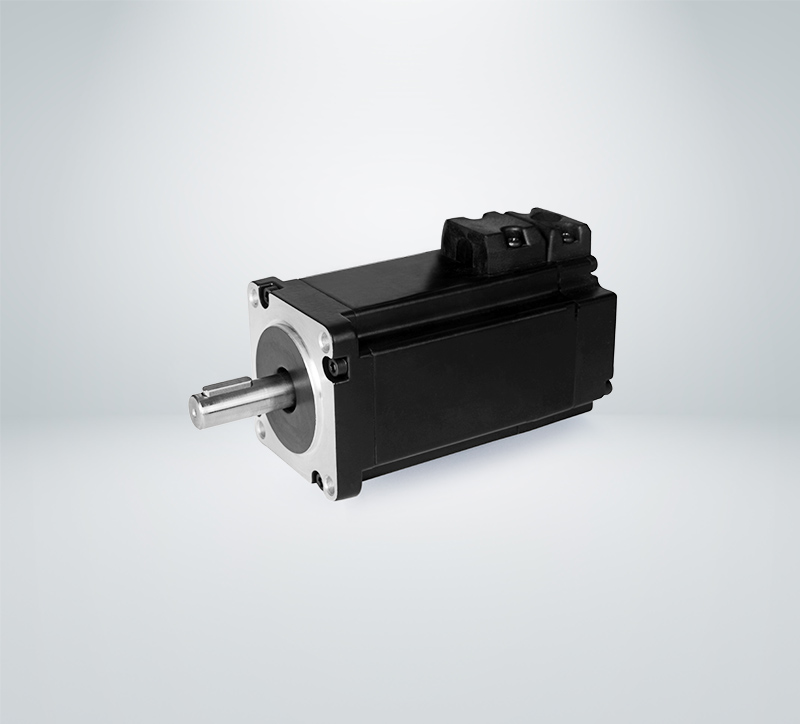
一體式伺服電機中常常有過載保護功能,當(dāng)負載過大時會觸發(fā)保護機制。如果過載保護頻繁觸發(fā),可以嘗試以下解決方法:
1. 檢查負載是否超過額定值:確保負載不超過伺服電機的額定負載。
2. 減小負載慣性:減小負載的慣性可以減小負載對電機的沖擊。
3. 調(diào)整過載保護參數(shù):調(diào)節(jié)伺服控制器中的過載保護參數(shù),根據(jù)實際需求設(shè)置合適的觸發(fā)值。
六、電機加熱
如果一體式伺服電機在使用過程中加熱,可能是因為以下幾個原因:
1. 過載:檢查負載是否超過伺服電機的額定負載。
2. 驅(qū)動器過載:檢查驅(qū)動器的額定功率是否滿足負載的需求。
3. 環(huán)境溫度過高:確保伺服電機的周圍環(huán)境溫度不過高,影響散熱效果。
七、驅(qū)動器報錯
如果一體式伺服電機的驅(qū)動器報錯,可能是因為以下幾個原因:
1. 信號干擾:檢查控制信號線路是否存在干擾,可以采取屏蔽措施。
2. 驅(qū)動器故障:檢查驅(qū)動器的工作狀態(tài)和參數(shù)設(shè)置是否正常,是否需要更換或維修。
3. 電機故障:檢查電機的參數(shù)設(shè)置和連接是否正常,是否需要更換或維修。
八、通信故障
一體式伺服電機的通信故障可能是因為以下幾個原因:
1. 通信線路故障:檢查通信線路是否有斷路或短路的情況,確保信號正常傳輸。
2. 通信協(xié)議設(shè)置問題:檢查控制器和驅(qū)動器之間的通信協(xié)議設(shè)置是否一致。
3. 控制器故障:檢查控制器的工作狀態(tài)和參數(shù)設(shè)置是否正常,是否需要更換或維修。
結(jié)論
在使用一體式伺服電機的過程中,可能會遇到各種故障和問題。通過仔細檢查和調(diào)試,以及合理設(shè)置參數(shù),可以解決大部分問題。希望本文介紹的解決方法能幫助讀者更好地應(yīng)對一體式伺服電機的故障和問題,確保其正常運行。
TAG:
一體伺服電機公司 |
一體伺服馬達 |
一體化 伺服電機 |
一體化伺服電機 |
一體化伺服馬達 |
一體化直流伺服電機 |
一體式伺服電機 |
一體式伺服驅(qū)動器 |
一體式直流伺服電機 |