步進伺服電機基礎
什么是步進伺服電機?
步進伺服電機是一種旋轉或平移電機,由伺服放大器提供動力,用于向機械系統(例如執行器或制動器)施加扭矩或力。步進伺服電機允許在角位置、加速度和速度方面進行控制。這種類型的電機與閉環控制系統相關聯。閉環控制系統會考慮電流輸出并將其更改為所需條件。這些系統中的控制動作基于電機的輸出。它使用正反饋系統來控制軸的運動和最終位置。這些電機中有兩種類型的電流——交流和直流。交流步進伺服電機可以處理更高的電流浪涌,因此更常見于重型工業機械中。ISL 的直流步進伺服電機最適合小型應用,并具有出色的控制能力和反饋。在步進伺服電機中,速度由施加電壓的頻率和磁極數決定。步進伺服電機在制造環境中提供多功能性。常見應用包括協作機器人、傳送帶、自動開門器、CNC 車床/銑床和自動化系統。了解將步進伺服電機集成到您的應用中將如何幫助提高其效率。
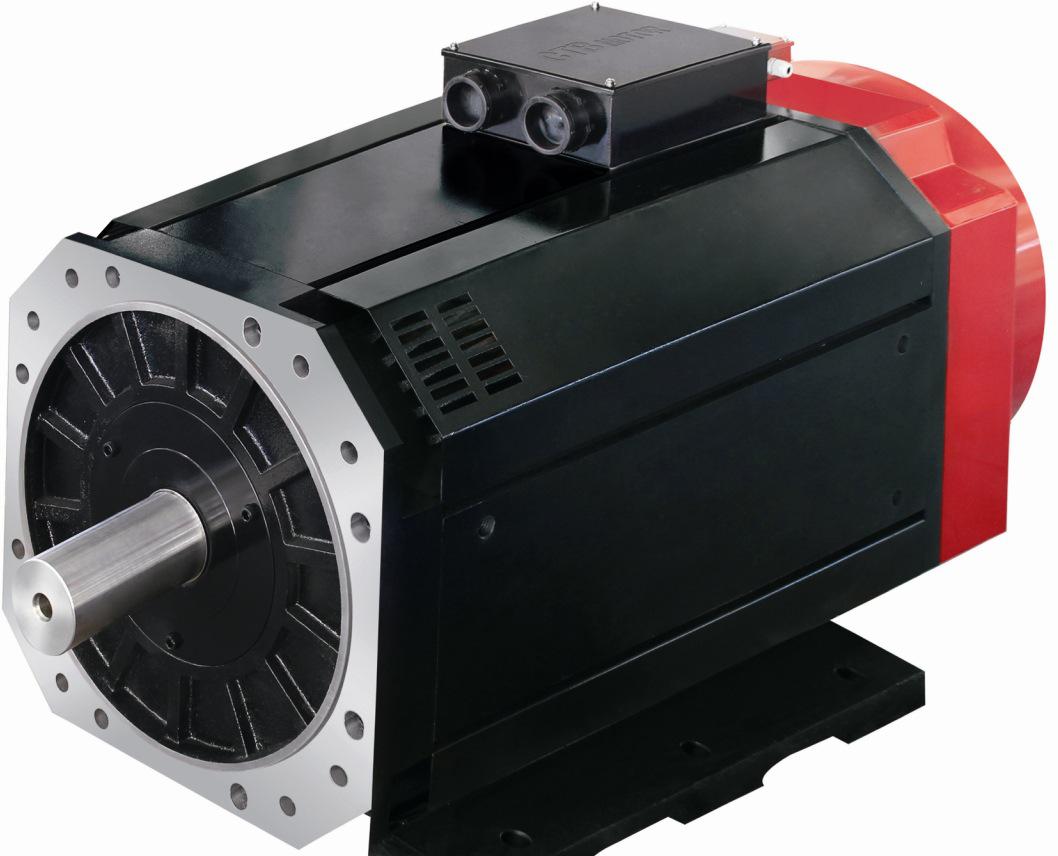
標準步進伺服電機的構造
步進伺服電機由兩個繞組定子和轉子繞組組成。定子繞組繞在電動機的靜止部分,這種繞組也稱為電動機的勵磁繞組。轉子繞組繞在電動機的轉動部分上,這種繞組也稱為電動機的電樞繞組。電機由前后兩個軸承組成,用于軸的自由運動。編碼器具有近似傳感器,用于確定電機的轉速和每分鐘轉數。我們的電機選擇指南將幫助您確定您的要求。
產品信息
三種基本類型
步進伺服電機有多種尺寸和三種基本類型。這三種類型包括位置旋轉、連續旋轉和線性。位置旋轉伺服器旋轉 180 度。它們還在齒輪機構中設有擋塊,以防止輸出軸過度旋轉。一個連續旋轉步進伺服電機是不對其運動范圍的限制伺服裝置。連續旋轉伺服不是讓輸入信號確定伺服應該旋轉到哪個位置,而是將輸入與輸出速度和方向相關聯。這些電機的無限運動使它們能夠在 CW 和 CCW 方向上移動。
線性伺服系統使用齒輪齒條機構來改變其輸出。齒輪齒條將旋轉運動轉換為直線運動。
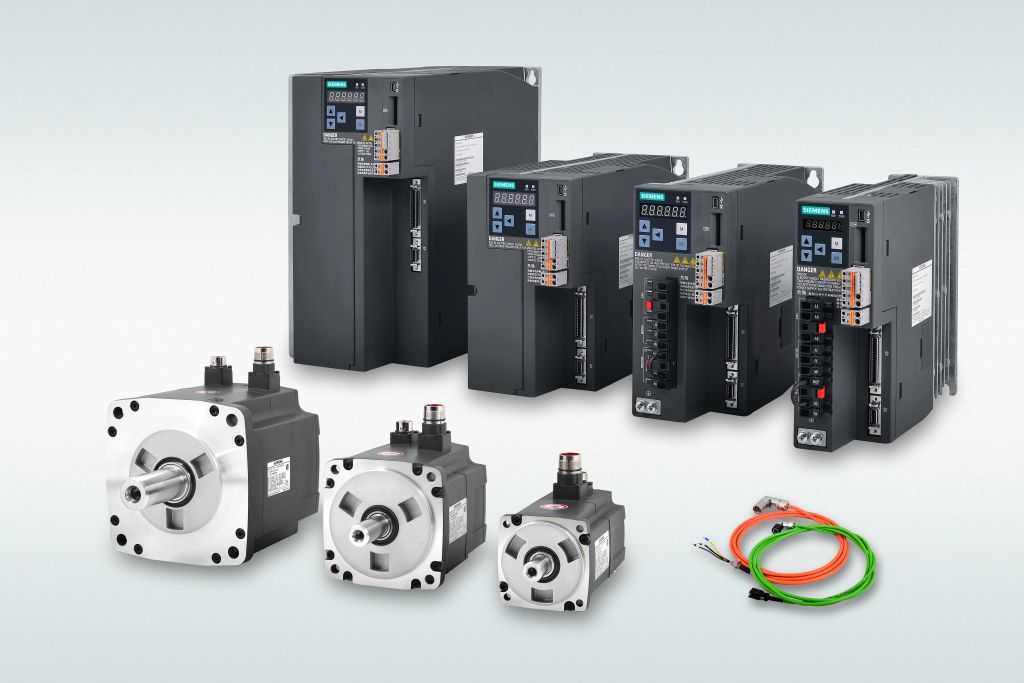
用 PWM 控制步進伺服電機
脈寬調制 (PWM) 向電機發送寬度可變的電脈沖。PWM 有最小脈沖、更大脈沖和重復率。轉子將根據脈沖的持續時間轉動到所需位置。當舵機被命令移動時,它們移動到該位置并保持該位置。模擬和數字步進伺服電機看起來完全一樣。不同之處在于它們發出信號和處理信息的方式。模擬伺服基于通過脈寬調制 (PWM) 發出的電壓信號運行。當模擬伺服處于靜止狀態時,除非您發送一些動作,否則 PWM 基本上是關閉的。從靜止模式產生扭矩會使初始反應時間變慢。這種扭矩延遲對于應用來說并不理想。數字伺服系統使用小型微處理器來接收和指導高頻電壓脈沖的動作。數字伺服器發送的脈沖量幾乎是模擬信號的 6 倍。這些更快的脈沖提供一致的扭矩,從而實現更快、更平穩的響應時間。重要的是要注意更快的脈沖需要更多的電機功率發射。
TAG:
10kva伺服電子變壓器 |
15kva伺服電子變壓器 |
15mm伺服電機 |
1kva伺服電子變壓器 |
2000w伺服驅動器 |
20kva伺服電子變壓器 |
220v伺服電子變壓器 |
220v直流無刷電機驅動器 |
220v轉110v電子變壓器 |