在電氣和電子工程中,對于機器人設計、自動化系統控制,伺服電機和步進伺服電機具有非常重要的作用。伺服電機和步進伺服電機之間存在很多混淆。因此,在本文中,我們將了解伺服電機和步進伺服電機之間的實際區別。雖然它們做的工作幾乎相同,但它們的結構結構和工作程序是不同的。
那么,讓我們來了解一下伺服電機和步進伺服電機的區別,它們的應用、優勢等。
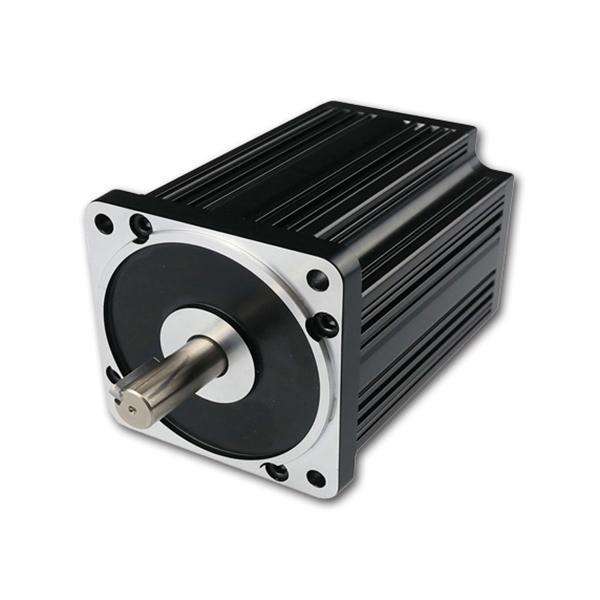
伺服電機和步進伺服電機的區別
伺服電機和步進伺服電機的結構區別
1、伺服電機的結構由四部分組成:直流電機、齒輪機構、位置傳感器和控制電路。由連續旋轉直流電機、多齒定子組成的步進伺服電機,它沒有任何位置傳感器或控制電路。
2、伺服電機極數較少(一般為4~8),而步進伺服電機的極數為50到100。
3、伺服電機具有三個端子:電源、接地和控制,而雙極步進伺服電機有4或8個端子,而單極步進伺服電機有5、6個或 8 個端子。
步進伺服電機和伺服電機的操作區別
步進伺服電機操作:步進伺服電機的操作和控制很復雜。必須需要外部控制器(微處理器)和電機驅動器來操作步進器,因為它有4個以上的端子,最多8個端子,并且需要根據軸旋轉所需的位置單獨給每個電磁鐵通電,步進驅動器最多可以旋轉 360 度。
伺服電機操作:伺服電機的操作比步進伺服電機更簡單。伺服電機不能360度旋轉,最多只能旋轉180度。無需外部控制器電路或微處理器電路來控制伺服電機。只有 PWM(脈寬調制)信號就足以運行。眾所周知,伺服電機具有3個端子,電源、接地和控制。伺服電機通過電源和接地端子持續供電,PWM 信號施加到“控制端子”以控制電機軸的旋轉位置。通過調整脈沖信號,我們可以得到軸的準確位置。
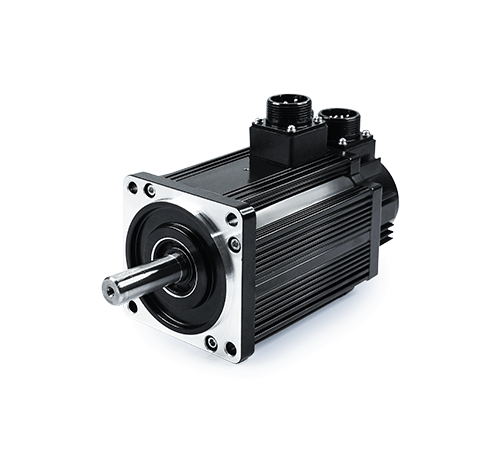
伺服和步進伺服電機的特點和優勢的區別
1、扭矩:伺服電機可以提供比步進伺服電機高的扭矩和時間相關的峰值扭矩。伺服電機的另一個優點是,我們可以根據需要控制扭矩。另一方面,步進伺服電機在極低速運行時也能提供高轉矩,當其速度增加時轉矩降低。每當步進伺服電機運行時,它只能以高扭矩運行,我們無法控制步進伺服電機的扭矩。
2、速度:伺服電機專為高速應用而設計。它可以旋轉 180 度,并提供比步進伺服電機高得多的速度。伺服電機還提供比步進伺服電機更高的加速度。步進伺服電機主要設計用于多步步進和定位,不能提供高速。
3、步進:步進伺服電機最適合多步進、微步進、低慣量的定位。由于步進伺服電機的極數非常多,因此它可以提供有關步進的所有功能。另一方面,伺服電機不能像步進伺服電機那樣提供多步、微步。
4、回路特性:伺服電機工作在一個閉環系統中。伺服電機的這一特點使其易于控制。我們只需要一個 PWM 信號來根據我們的要求控制或操作伺服。事實上,術語“伺服”表示閉環系統。另一方面,步進伺服電機在開環系統中工作,這就是其操作和控制困難的原因。我們必須需要一個電機驅動器和微控制器來操作步進伺服電機。
5、應用:伺服電機用于高扭矩、保持和輪詢應用。例如,機床、執行器、控制系統均采用伺服電機。另一方面,步進伺服電機用于平穩控制操作、定位、微步進應用。示例 - 機器人應用、監控產品、攝像頭等。
TAG:
10kva伺服電子變壓器 |
15kva伺服電子變壓器 |
15mm伺服電機 |
1kva伺服電子變壓器 |
2000w伺服驅動器 |
20kva伺服電子變壓器 |
220v伺服電子變壓器 |
220v直流無刷電機驅動器 |
220v轉110v電子變壓器 |